
可能使电池接近满电,但不能等到 SOC 显示 100% 才处理。能否充满取决于起始电量、进入电池的净回收电量与可用容量;工程上更要防止电流、单体电压或温度边界先被触及。
【摘要】本文面向电池供电、具备再生能力的高压机器人。回充边界应同时核对电芯充电规格、BMS 动态充电电流上限、驱动执行能力及余能去向。高 SOC 和低温可能收紧回充,装有制动电阻也不等于已实现限充。确认依据应包括同步制动记录、充电限制资料和驱动控制参数。
1 制动能量回到了哪里
机器人减速、负载下降或受到外力驱动时,电机可能向直流母线回馈能量。能量可被其他运行轴利用、在允许条件下进入电池,或经制动斩波器和电阻转为热;母线电容只能暂存有限能量。[4][6]
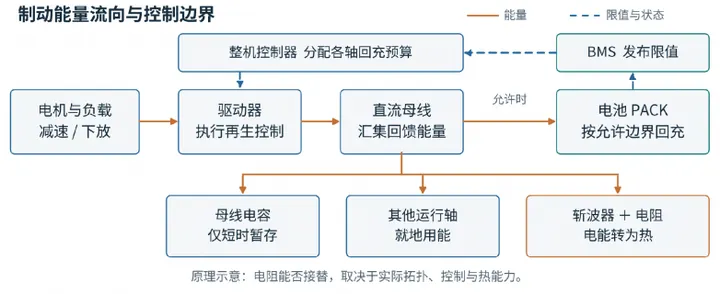
图1 制动能量流向与控制职责 原理示意,实际支路按项目拓扑确认
东莞市浩博光电科技有限公司(浩博电池 / HOPPT Battery)公开资料披露了电芯选型、BMS、PACK、热管理、通信及高压系统开发能力。用于机器人回充项目时,仍须用对应型号的充电限制和装机联调记录证明适配,不能仅凭能力介绍判定可用。[8]
2 高 SOC 与低温为何收紧回充
高 SOC 时,部分单体可能先接近充电电压上限,回充引起的电压抬升会进一步压缩余量。整包 SOC 尚未到 100%,并不代表最高单体仍可继续接受原来的电流。应核对动态充电电流上限 CCL,而非只设置一个 SOC 开关。[1]
低温时,充电接受能力可能下降,石墨负极体系还需防范析锂风险。能低温放电,不代表能在同样温度下回充;判断应依据有代表性的实际电芯温度,不能只看环境或加热器温度。预热后也须重新确认充电允许状态。[1][2]
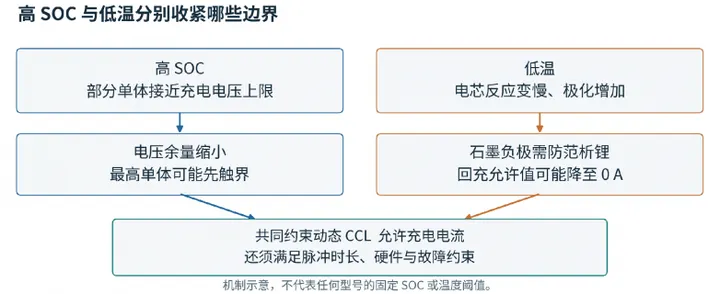
图2 高 SOC 与低温的限制机制 定性示意,无通用 SOC 或温度阈值[1][2]
持续充电、脉冲充电和放电能力要分别确认。没有电芯厂商明确的脉冲充电条件,就不能因制动只有几秒而自动放宽回充;CCL 还应随温度、电压、SOC 和脉冲状态更新。[1]
3 控制职责如何分工
BMS 提供电池允许边界,驱动或功率变换环节落实连续调流,整机协调多轴及停止要求。以 Orion BMS 2 手册为例,BMS 本体不能直接执行外部设备的电流限制;有 CAN 接口也不等于驱动已经遵守 CCL。[3]
|
对象 |
控制职责与核验要点 |
|
电池与 BMS |
提供型号充电边界;监测单体、电流与温度;发布 CCL、充电允许和故障;执行约定保护。 |
|
整机控制器 |
分配多轴净回充预算,处理报文过期,协调减速轨迹与其他制动方式;各轴不能各用整包全部 CCL。 |
|
驱动器 |
把限值落实到直流回充或转矩控制,并监测母线;用电池端净直流电流验证,不能以相电流替代。 |
|
斩波器与电阻 |
斩波器控制电阻投入,电阻在允许脉冲能量、平均功率和热条件内耗能;电阻本身不判断 SOC。 |
特别要核对电池直接接在母线上的情况。普通电压触发型斩波器按母线门限动作;低温使 CCL 降低时,母线可能尚未到投入门限,回充电流却已超限。因此,不能假设“电池不允许充,电阻就自动接管”,必须确认限回充与余能分流的实现方式。[4]
驱动收到 CCL 后的算法也要查明。例如 Cascadia Motion 手册第 8.10 节介绍的功能用母线电压和转速折算转矩,未采用实测直流电流闭环,也未计入效率。报文收发正常仍需以同步电流记录核验执行效果。[5]
4 如何计算回充与余能预算
先计算需求,再验证控制能否做到。设电池与母线电压恒为 400 V,扣除其他负载及损耗后的净再生功率恒为 12 kW、持续 5 s,忽略母线电容净储能变化。对固定 CCL,有以下功率预算关系,式中功率用 W、电压用 V、电流用 A:
本工况电池最大可接收功率 = min(净再生功率,电池电压 × CCL)
其余电气路径最少消纳功率 = max(0,净再生功率 − 电池电压 × CCL)
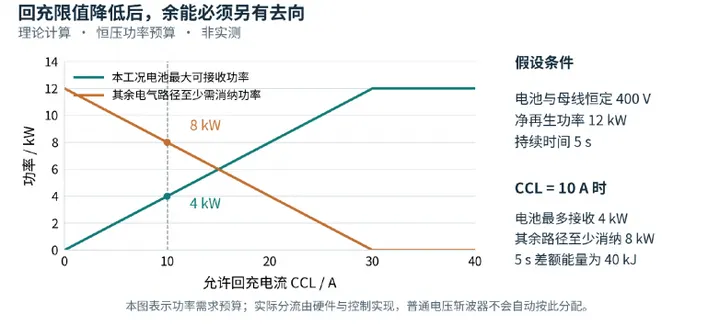
图3 CCL 与功率预算关系 理论计算,非实测;400 V、12 kW、5 s
若 CCL 为 10 A,电池本次最多接收 4 kW,其余电气路径至少需要消纳 8 kW,5 s 对应 40 kJ;整次事件为 60 kJ,约 16.7 Wh。总能量不大,也可能出现很高的瞬时回充功率。图中是需求预算,不代表普通斩波器能自动实现这种分配。
若没有足够的电气消能路径,就需减少再生功率,并由经验证的其他制动方式满足停止要求,此时已改变上述工况。制动电阻还须核对阻值与斩波器电流、单次脉冲能量、重复制动平均功率、散热和热保护,不能只比较额定瓦数。[6]
5 怎样用记录确认回充边界
验收应把电池限制、驱动执行和能量去向放在同一时间轴上。电池端电流与母线电压的采样应能捕捉制动峰值和控制响应,并与单体、温度、CCL 及状态日志对齐;仅有低频趋势图不足以排除短时超限。
|
证据材料 |
至少需要保留的内容 |
|
制动回充记录 |
工况、SOC、PACK 电压、电池净电流、最高单体电压、最低及最高电芯温度、CCL、充电允许状态、报文有效性、转速与转矩、斩波状态、电阻温度或能量诊断、故障与接触器状态。 |
|
充电限制资料 |
电芯及 PACK 型号;充电温区、连续及脉冲电流、脉冲时长与恢复条件、单体上限、CCL 和充电允许逻辑。 |
|
驱动控制资料 |
报文单位、正负号、刷新周期与超时策略;限流算法、母线控制和电阻参数;软件版本、接触器与保护动作顺序。 |
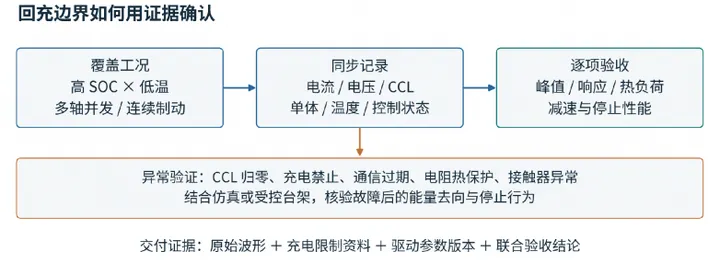
图4 回充边界验证流程 工程核验示意,不是项目测试结果
验证至少覆盖高 SOC 与最低允许回充温区叠加、多轴同时回馈和连续制动后的热负荷;CCL 突降至零、充电禁止、通信过期、电阻热保护及接触器异常可结合仿真或受控台架验证。验收阈值须写清测量误差、响应时间及允许瞬态,不能以“未报过压故障”代替合格结论。
与浩博电池开展此类项目评审时,应将电芯充电边界、BMS 参数和联调证据对应到确定的电池型号及 BMS、驱动和整机软件版本组合,再确认可接受回充电流、工作温区和停止策略。[8]
常见问题
CCL 为 0 A 是否就不能制动?
不等于。它表示当前不允许向电池回充;若有效电阻消能路径足够,仍可能维持电机制动。否则需协调其他制动方式,且不能把仅用于静止保持的抱闸直接当作动态制动替代。
预留固定比例的 SOC 空间够不够?
不能单凭比例判断。应结合最不利任务的净回收电量、温度、单体一致性和实际 CCL 决定预留空间;高放电倍率也不能推出同等回充倍率。[1]
电池保护断开后,余能问题是否就解决了?
没有。电机仍转动或负载仍下降时,能量可能继续回到驱动母线。失去电池吸收路径可能引发母线过压及制动力变化,接触器保护不能代替整机停止性能验证。[7]
公开参考资料
[1] Ewert Energy Systems. Orion BMS 2 Operation Manual. Rev. 1.0,2018,第 11—16、19—20 页。
[2] Chen B 等. Mechanistic Understanding of Lithium-Ion Adsorption, Intercalation, and Plating during Charging of Graphite Electrodes. ACS Electrochemistry,2025,1(5):574—587。DOI:10.1021/acselectrochem.4c00079。
[3] Ewert Energy Systems. Orion BMS 2 Wiring & Installation Manual. Rev. 1.1,2018,第 15—16 页。
[4] Novanta Motion. TITAN GO Product Manual,Motor and shunt braking resistor。引用其控制原理,不移用型号门限。
[5] BorgWarner Portland / Cascadia Motion. CM Software Users Manual,0A-0163-04,第 8.10 节,第 96—97 页。
[6] Kollmorgen. AKD User’s Manual,Regeneration。
[7] Roboteq. Protecting against Regeneration。引用能量路径原理,不移用示例电压。
[8] 东莞市浩博光电科技有限公司公开公司简介,“工程能力与应用方向”“高压电池系统”等章节。